洛伦兹吸引子:三个数字转出的蝴蝶翅膀,差一点点结果完全不同

三个数在不断绕圈,差 0.001 的两条轨迹,几秒后就走成了两个世界。这是洛伦兹吸引子给的警告。
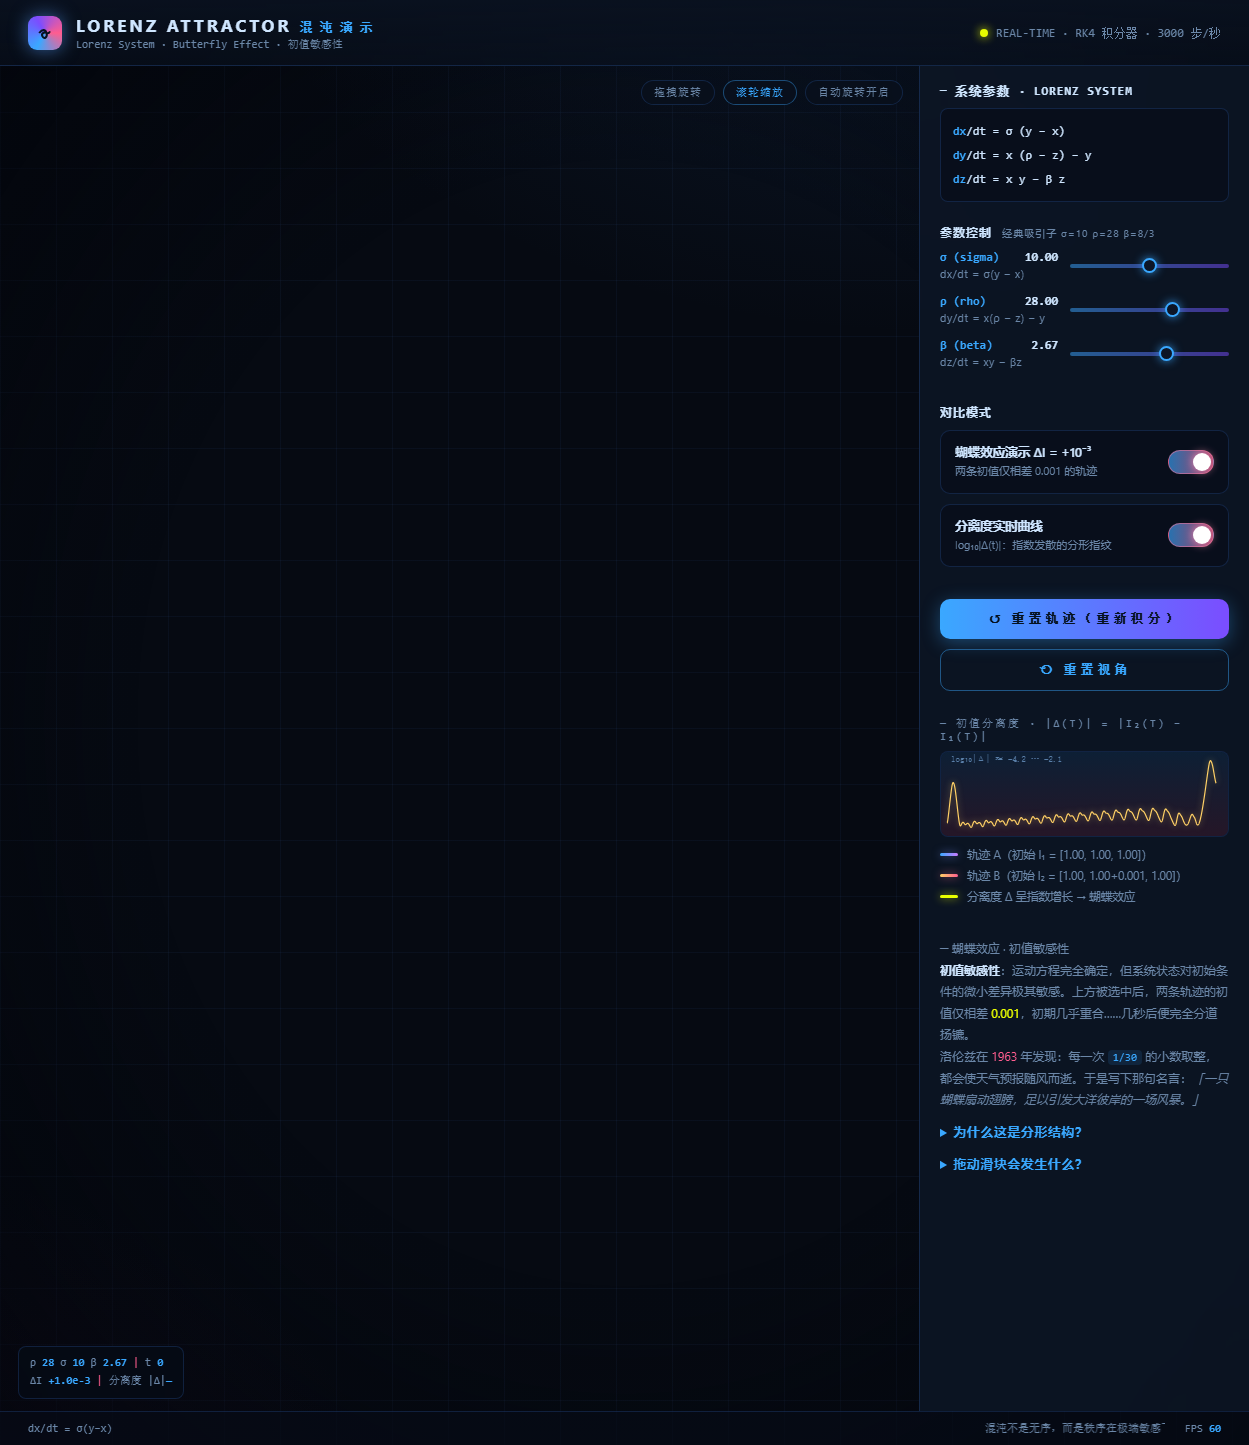
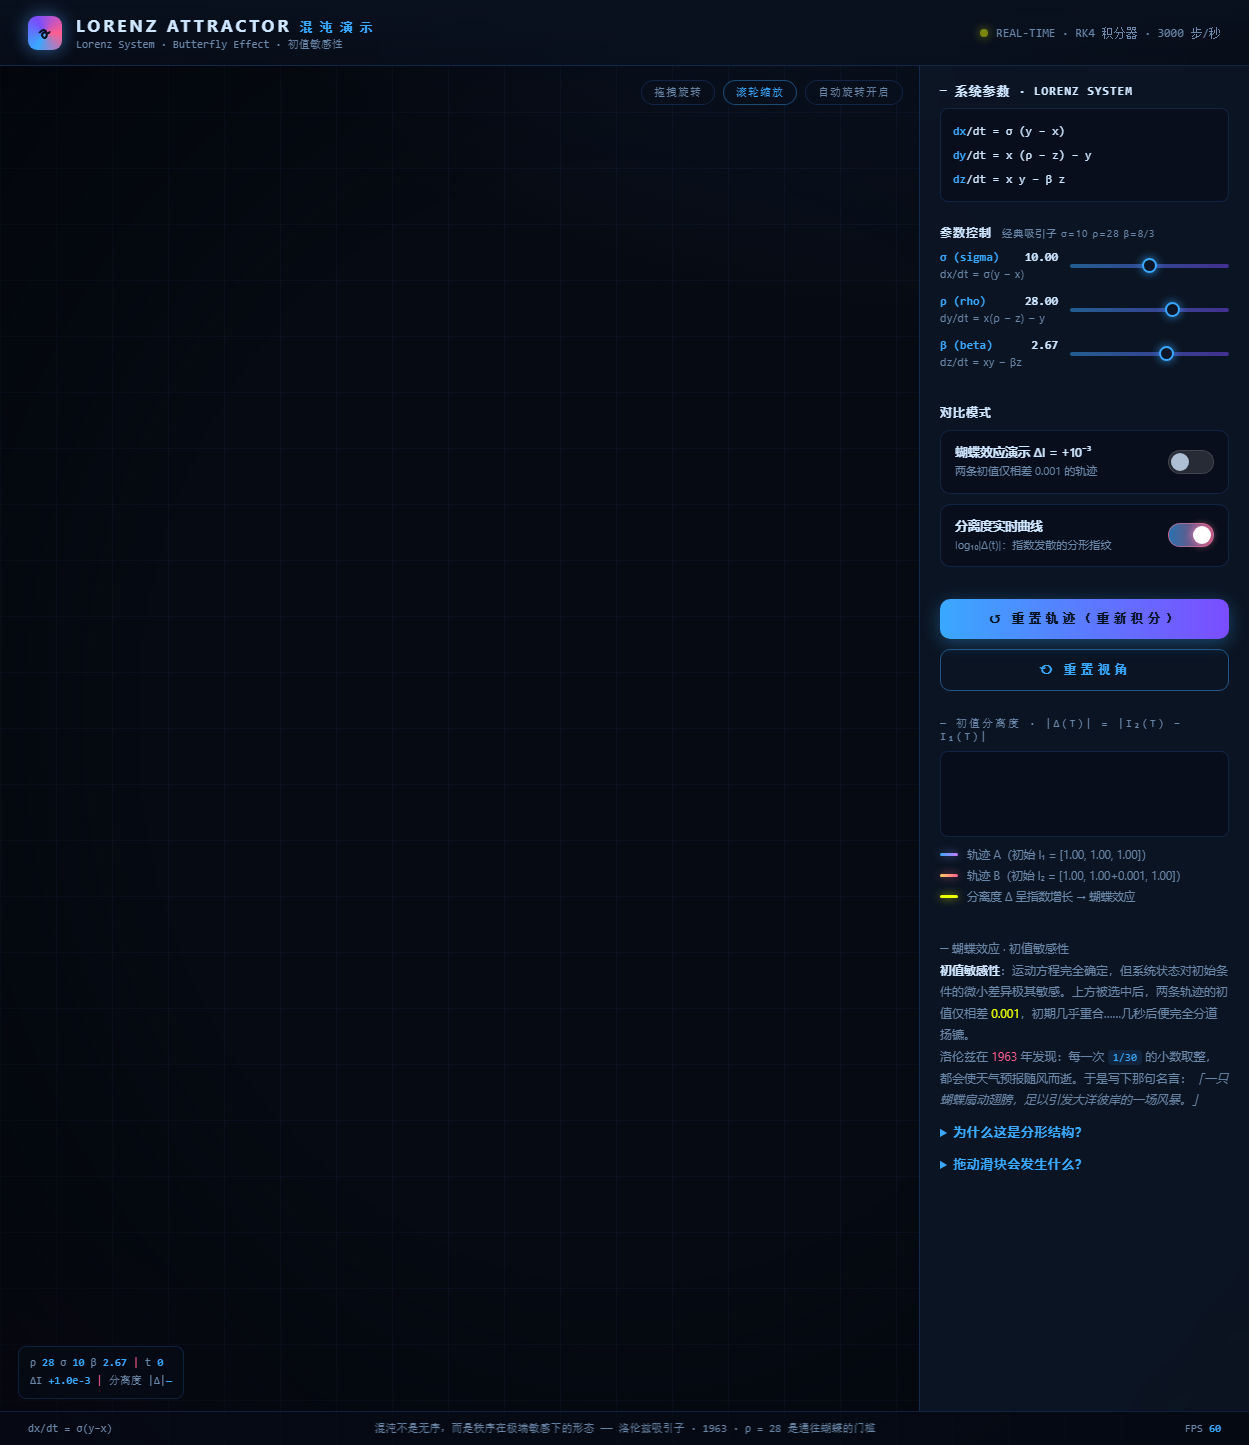
这个 App 做什么
- Canvas 投影 3D 轨迹:用四阶龙格-库塔积分画出蝴蝶状洛伦兹吸引子,并自动缓慢旋转。
- 可旋转视角与缩放:鼠标拖动旋转视角,滚轮缩放局部,方便从不同方向观察轨道。
- 参数滑块:sigma、rho、beta 三个参数可调,改动后立即重新积分。
- 蝴蝶效应对比:打开开关后,两条初值仅差 0.001 的轨迹并列跑,并显示分离度实时曲线。
- 界面深色科技感:重置轨迹、重置视角按钮齐备,底部给出初值敏感性与蝴蝶效应说明。
为什么值得看
- 洛伦兹方程看起来只是三个常微分方程,却能把确定性系统和预测困难同时摆到眼前。
- 初值只差 0.001 的两条轨迹从几乎重合到彻底分开,几秒钟就能展示“蝴蝶效应”。
- 3D 轨迹自动旋转、可拖拽,读起来有现场感的东西比静态图更好懂。
进入 AI 开发者空间
本文用码道 WebUI 版演示,不装任何本地软件,浏览器就能用。先打开:
https://devstation.developer.huaweicloud.com/aidevspace?utm_source=opcsfsq&utm_medium=wbwz
进入后选择「体验版」,首次使用会跳到华为云登录页,扫码登录一次,之后浏览器会话会复用;再按提示点击「同意」,让临时凭据自动配置并创建沙箱。
进入 AI 开发者空间主界面后,等左侧菜单加载出来,找到 CodeArts 并点击右侧的浏览器图标,打开码道 WebUI 对话窗口。
开通后有三种使用方式:WebUI(浏览器对话)、TUI(终端命令行)和桌面 IDE(IDE 插件)。本文用 WebUI 版演示。
准备环境:进入 CodeArts
进入 CodeArts:https://developer.huaweicloud.com/codeartsco.html?source=dmzntgwsf&sourcead=dmzntgwwbwz
浏览器打开 CodeArts 后,按提示开通体验版,再回到上一步的 AI 开发者空间进入码道 WebUI。
任务描述
在码道 WebUI 输入框粘贴以下需求,回车发送:
请在 /workspace/lorenz 目录下做一个单文件网页应用 index.html:洛伦兹吸引子混沌演示。用 Canvas 投影绘制蝴蝶状 3D 轨迹并自动缓慢旋转,支持鼠标拖动旋转视角、滚轮缩放、sigma/rho/beta 参数滑块、重置轨迹、两条相邻轨迹对比开关;界面深色科技感,标注初值敏感性与蝴蝶效应说明。完成后检测空闲端口,用 python3 -m http.server <空闲端口> --directory /workspace/lorenz 启动并告诉我访问地址。
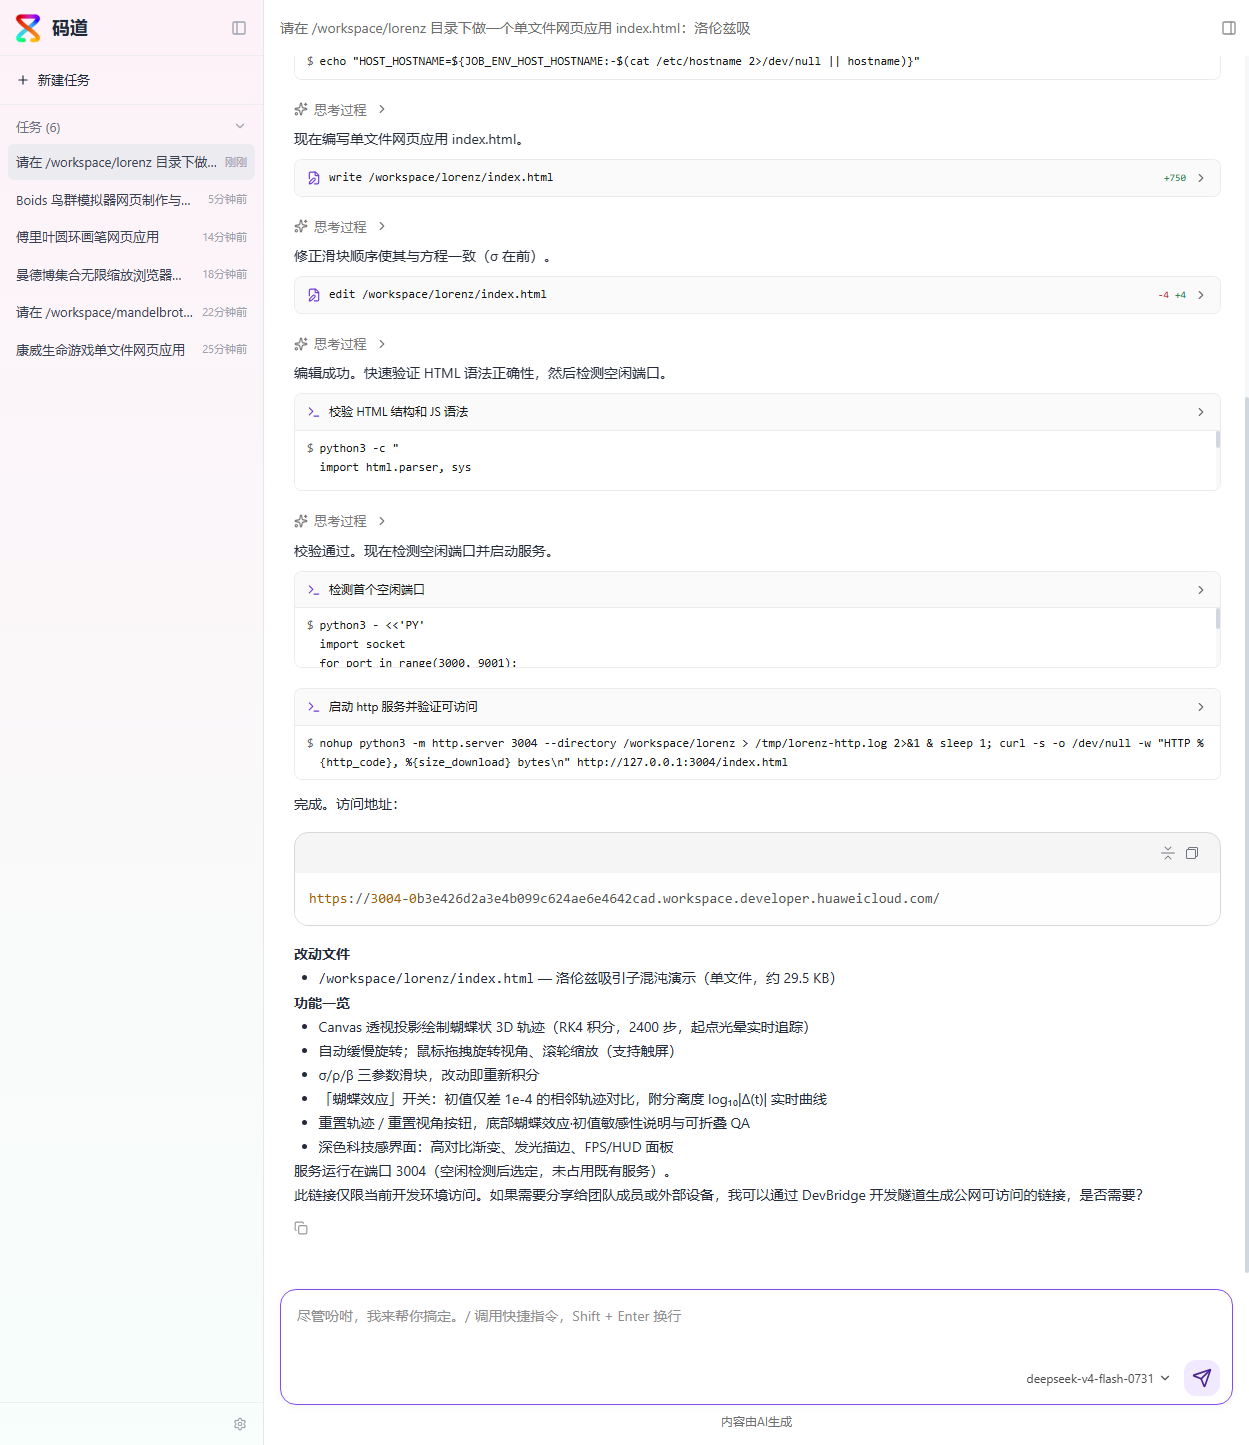
这轮码道具体做了什么
- 在 /workspace/lorenz 下创建单文件
index.html,把 RK4 积分、透视投影、参数滑块和分离度曲线写入同一个文件。 - 对 HTML 标签和 JS 语法做了双向检查,再检测空闲端口启动服务。
- 修正了 sigma 与 rho 滑块的顺序,使其和洛伦兹方程的书写顺序一致。
代码亮点
1. rk4:用四阶龙格-库塔把微分方程一步一步推进
const lz = (x, y, z) => {
    const s = P.sigma, r = P.rho, b = P.beta;
    return [ s * (y - x), x * (r - z) - y, x * y - b * z ];
};
function rk4(x, y, z, dt) {
    const [k1x, k1y, k1z] = lz(x, y, z);
    const [k2x, k2y, k2z] = lz(x + dt/2*k1x, y + dt/2*k1y, z + dt/2*k1z);
    const [k3x, k3y, k3z] = lz(x + dt/2*k2x, y + dt/2*k2y, z + dt/2*k2z);
    const [k4x, k4y, k4z] = lz(x + dt*k3x,  y + dt*k3y,  z + dt*k3z);
    return [
      x + dt/6 * (k1x + 2*k2x + 2*k3x + k4x),
      y + dt/6 * (k1y + 2*k2y + 2*k3y + k4y),
      z + dt/6 * (k1z + 2*k2z + 2*k3z + k4z)
    ];
}
先写出洛伦兹方程的右端函数,再用四阶龙格-库塔从当前状态推下一步。步长很小、步数很多,轨迹才能稳定画出蝴蝶翅膀;初值差异则会在迭代中持续放大。
验证与踩坑
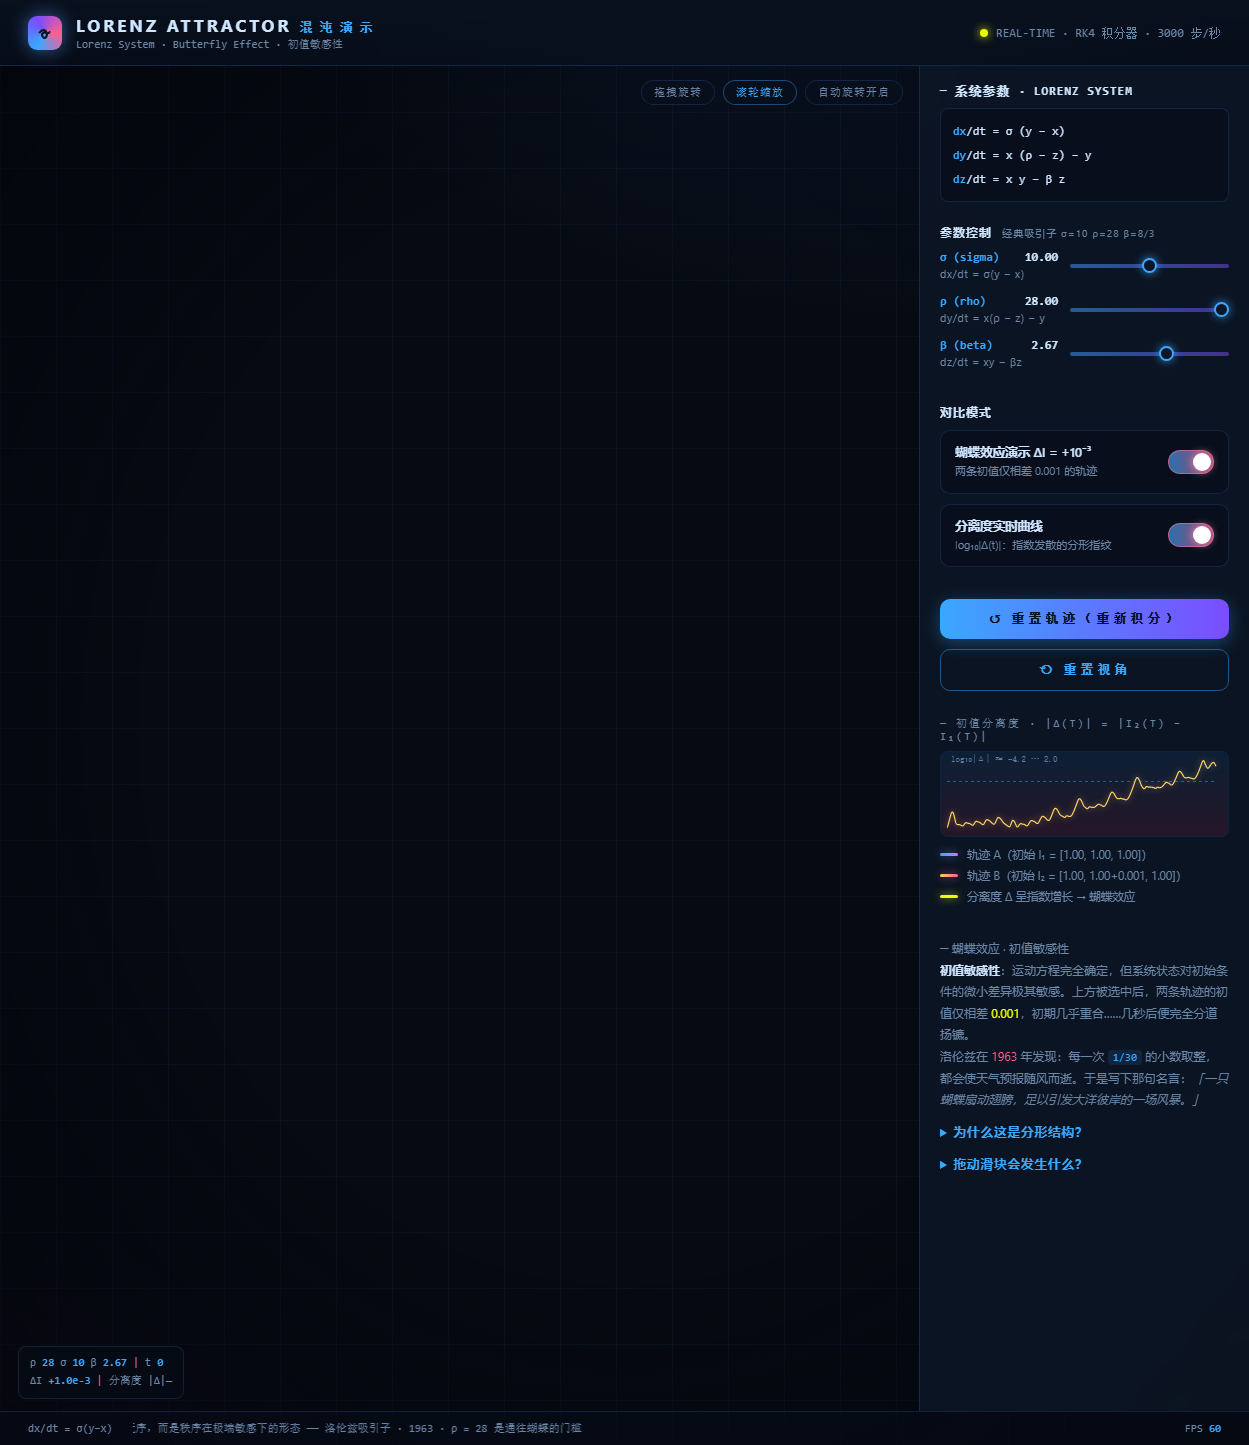
- 默认轨迹画出两翼,自动旋转时投影平滑,滚轮放大会把局部轨迹放大。
- 打开蝴蝶效应对比后,两条轨迹先重合再分开,分离度曲线呈对数增长。
- rho 滑块从经典 28 改到 40,轨道形态不同,但数值积分仍保持稳定。
本地复现
这是单文件 index.html,没有第三方依赖。保存到本地后双击用浏览器打开,或起一个本地静态服务:
python3 -m http.server 8080 --directory codearts-lorenz-attractor
浏览器访问 http://127.0.0.1:8080 即可。
生成页面和截图已同步到公开 Demo Park 仓库:
- Demo Park 仓库:https://atomgit.com/deli007/demo_park
- 本期目录:https://atomgit.com/deli007/demo_park/tree/main/codearts-lorenz-attractor
使用码道体会
- 复杂系统练习里,积分方法比调参更值得先交代。RK4 的增量组合放到一个 dt/6 表达式里,参数变化后不必手改推导逻辑。
- 对初值敏感不是算法 bug,而是混沌动力学的特征;代码里专门用两条轨迹对照,而不是靠文字干讲。
总结
洛伦兹吸引子把三个方程展示成可旋转的蝴蝶翅膀,并用初值差 0.001 的轨迹解释预测难度。后续可以加参数平面图、截面 Poincaré 映射或高分辨录屏。

- 点赞
- 收藏
- 关注作者
评论(0)